Le projet ROVAGUE
Perception et commande pour l’assistance au pilotage de robots sous-marins pour l’inspection en mer agitée
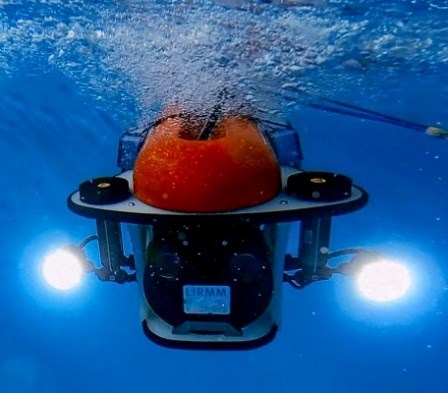
Développement d’algorithmes de pilotage assisté par ordinateur pour les robots sous-marins effectuant des inspections dans une mer agitée. La stabilité accrue facilitera le travail de l’opérateur humain chargé de piloter le robot et augmentera la plage météo durant laquelle des navires ou des éoliennes pourront être inspectés.
Objectifs
Développement de lois de commande pour stabiliser un robot sous-marin face à une surface à inspecter en présence de vagues
Résultats attendus
- Estimation en temps réel de la composante oscillatoire dominante des perturbations induites par les vagues à partir des mesures embarquées.
- Développement de stratégies de commande robustes, prédictives et répétitives pour améliorer le suivi de trajectoire.
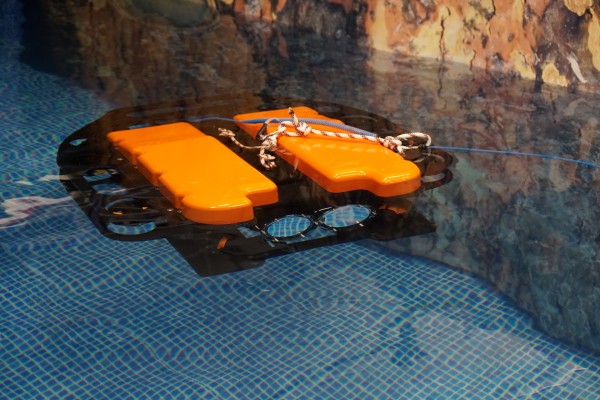
- Validation expérimentale en temps réel sur le véhicule sous-marin HOMER dans le bassin à vagues du LIRMM.
Type de financement
Post-doctorat
Doctorante recrutée
Raissa Baja BENAZOUZ
Référents
Ahmed CHEMORI
Vincent CREUZE
Partenaire
Olivier TEMPIER
Mots-clés
Robotique sous-marine
Pilotage automatique
Inspection en mer agitée
Énergies marines renouvelables Automatique
Date
01/10/2023 au 30/09/2026
Tutelle
Université de Montpellier
CNRS
Contact
L’ équipe
