IMMERCOG-TELEWEB

Conception d’une interface web de téléopération pour le contrôle d’un robot réel
depuis un avion en conditions d’hypergravité
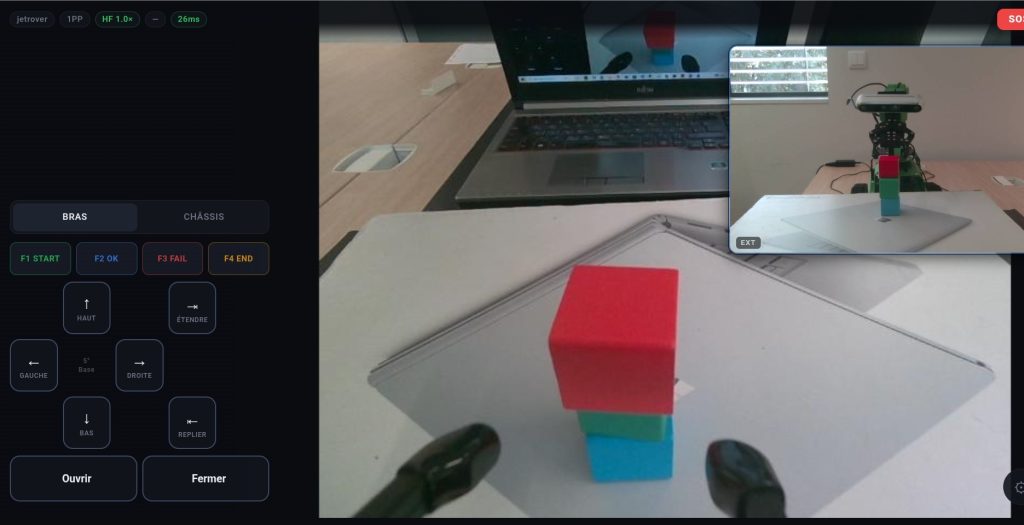
Le projet IMMERCOG-TELEWEB vise à permettre le contrôle à distance d’un robot réel depuis un avion grâce à une inte face web. La plateforme sera testée en conditions opérationnelles extrêmes (vol/plongée) afin d’étudier les contraintes techniques et humaines de la téléopération et de préparer de futures applications spatiales.
Objectifs
- Concevoir et développer une plateforme web permettant de téléopérer un robot réel à
distance. - Mettre en place une architecture composée d’un robot, d’un serveur local et d’une interface web accessible à distance.
- Permettre le contrôle du robot depuis un avion malgré les contraintes de latence et de
stabilité du réseau. - Concevoir une interface adaptée à une utilisation en environnement dynamique et contraint.
- Tester la plateforme dans une tâche inspirée de scénarios spatiaux en conditions extrêmes.
- Évaluer les performances techniques du système ainsi que les contraintes liées à l’opérateur.
- Identifier les limites et les points critiques de la téléopération en environnement aérien.
- Développer une infrastructure réutilisable pour de futurs projets expérimentaux.
Résultats attendus
- Une plateforme fonctionnelle de téléopération web d’un robot réel.
- Une architecture combinant robot, serveur local et interface web accessible à distance.
- Une interface de contrôle adaptée aux contraintes de la téléopération en vol.
- Des données permettant d’évaluer la qualité du contrôle, les délais de réponse et les
performances du système. - L’identification des principales contraintes techniques et humaines liées à la téléopération en conditions extrêmes.
- Des recommandations pour la conception de futurs systèmes de téléopération en
environnements dynamiques et contraints. - Une infrastructure technique réutilisable pour de futurs projets expérimentaux du
laboratoire.
Type de financement
Stage M2
Stagiaire recruté
Chiara EDDE
Référents
Vsevolod PEYSAKHOVICH
Elena LOPEZ CONTRERAS GONZALEZ
Partenaire
Indian Institute of Science, Bangalore,
Inde
Mots-clés
Téléopération
Robotique
Interface web
Environnements extrêmes
Facteurs humain
Date
Du 25/05/2026 au 23/10/2026
Tutelle
ISAE-SUPAERO