PREDATOR
PREDict and AssisT wORkers
PREDATOR développe des robots collaboratifs capables d’anticiper plusieurs évolutions possibles d’une situation et d’adapter leur assistance en temps réel. Le projet combine perception de l’humain, modèles de diffusion, estimation d’incertitude et commande prédictive afin de réaliser des mouvements sûrs et réactifs dans des environnements industriels partagés.
Objectifs
Développer des robots collaboratifs capables d’anticiper le mouvement humain et l’évolution de leur environnement, représenter plusieurs futurs possibles avec des modèles de diffusion et quantifier leur incertitude, exploiter ces informations dans des contrôleurs MPC/MPPI temps réel, intégrer forces de contact, perception et contraintes de sécurité, conserver une assistance flexible et adaptée à la situation de travail.
Résultats attendus
- Les principaux résultats obtenus sont : des contrôleurs MPC/MPPI temps réel validés sur robot, des priors de mouvement par diffusion pour des tâches de contact, COSMIK-MPPI pour l’évitement de collision humain-robot à partir d’une perception sans marqueurs, SCOPE pour transformer l’incertitude d’un modèle de diffusion en information directement utilisable par le contrôle, une chaîne de finition industrielle avec retour de force et perception RGB-D, VCC pour imposer de nouvelles contraintes sans réentraînement, et des outils de robustesse/certification avec TriScore et Sparse SOS.
Type de financement
Postdoctorant
Postdoctorante recruté
Référents
Vincent BONNET
Nicolas MANSARD
João CAVALCANTI SANTOS
Partenaires
LIRMM / Université de Montpellier- CNRS
Mots-clés
Robotique collaborative
Interaction humain-robot, Commande prédictive
Intelligence artificielle et apprentissage
Ergonomie et prévention des TMS.
Date
01/09/2025 – 31/08/2026.
Tutelle
LAAS-CNRS / Université de Toulouse
Site
L’ équipe
Vincent BONNET
Maître de conférenceLAAS-CNRS
Team : GEPETTO
Robotique
Nicolas MANSARD
ChercheurLAAS-CNRS
Team : GEPETTO
Robotique
João CAVALCANTI SANTOS
Maître de conférenceLIRMM
Team : IDH
Robotique
Dans de nombreux ateliers et usines, certaines opérations restent difficiles à automatiser complètement car elles demandent de l’expérience, de la précision et une capacité à réagir à des situations qui changent. PREDATOR développe des robots collaboratifs capables de mieux travailler avec l’opérateur en anticipant ce qui peut se produire et en adaptant leur comportement en temps réel.
Le projet combine plusieurs briques qui sont principalement : Des méthodes de perception permettent d’estimer le mouvement humain sans marqueurs. Des modèles de diffusion apprennent plusieurs stratégies ou futurs possibles plutôt qu’une seule trajectoire. Ils peuvent servir de mémoire de mouvement pour le robot, mais aussi de modèle prédictif de l’environnement. Les contrôleurs prédictifs basés gradient ou échantillonnages utilisent ensuite ces informations pour calculer des mouvements qui respectent la dynamique du robot, les obstacles, les forces de contact et les contraintes de sécurité.
Un ensemble de travaux porte sur les opérations industrielles de contact. Pour l’ébavurage et le polissage, un MPC avec retour de force est combiné à des trajectoires apprises par diffusion et à une perception RGB-D. Le robot peut ainsi atteindre des zones difficiles, maintenir une force contrôlée sur la pièce et éviter les collisions.

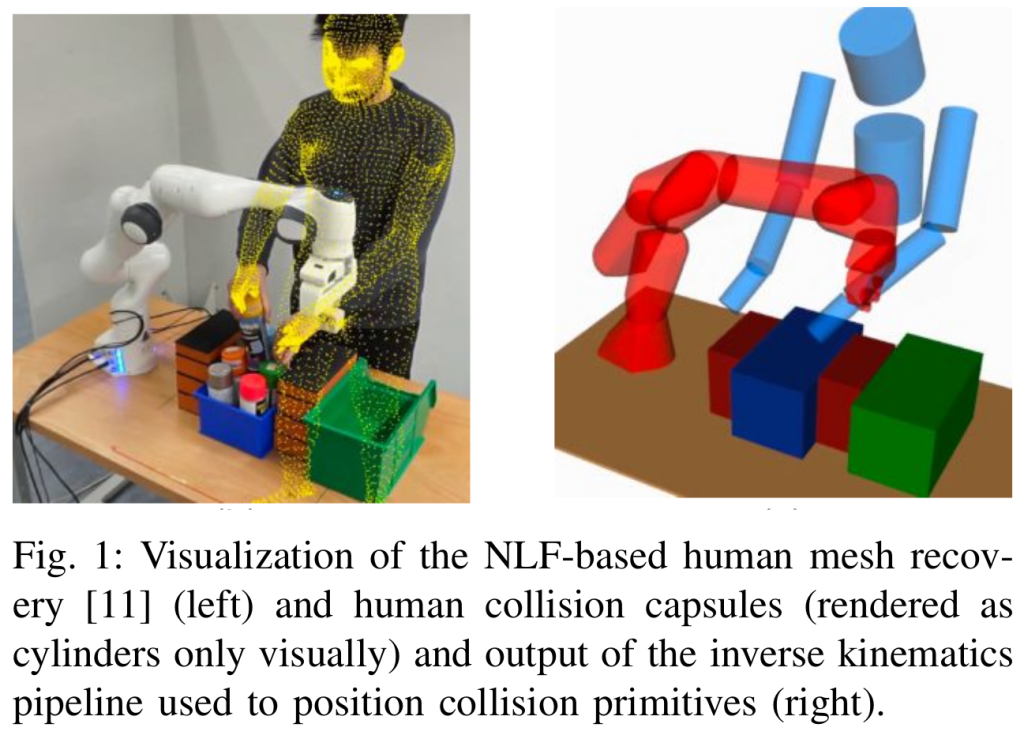
Un résultat important est COSMIK-MPPI, qui permet à un robot de partager son espace de travail avec un humain détecté par caméras RGB et de replanifier son mouvement en continu par MPPI. Dans les scénarios testés, le robot adapte sa vitesse et évite les collisions même lorsque l’humain bouge de manière non prédéfinie.

PREDATOR a également conduit à SCOPE, développé avec CLeAR lab à la National University of Singapore. SCOPE permet à un modèle de diffusion de fournir rapidement non seulement une prédiction, mais aussi une mesure structurée de l’incertitude autour de cette prédiction. Le contrôleur peut alors anticiper les zones où un humain est susceptible de se déplacer ou adapter son exploration autour d’un mouvement appris.
Deux autres travaux complètent cet axe autour de la fiabilité des systèmes appris. TriScore cherche à détecter lorsqu’un modèle rencontre une situation différente de celles vues pendant son apprentissage. Il combine plusieurs indicateurs complémentaires issus du même réseau afin d’identifier plus robustement ces situations inhabituelles, sans devoir réentraîner le modèle. Sparse Sum-of-Squares s’intéresse à un problème qui est complémentaire à intégrer directement des certificats mathématiques dans l’apprentissage. En exploitant la structure creuse des problèmes d’optimisation, la méthode rend ces mécanismes de certification beaucoup plus efficaces en calcul et donc plus réalistes pour des applications de contrôle et de robotique.


Enfin, VCC (Verified Constraint Compilation), une méthode qui permet d’ajouter au moment du déploiement de nouvelles contraintes à un comportement robotique déjà appris, sans devoir réentraîner le modèle. Des consignes sont traduites en contraintes formelles puis vérifiées par rapport à la scène. Le contrôleur peut ensuite modifier en temps réel la trajectoire proposée par la politique initiale afin de respecter ces contraintes tout en conservant au mieux le comportement appris.
L’ensemble forme une base pour des cobots plus adaptatifs, robustes, sûrs et utilisables dans des environnements industriels partagés