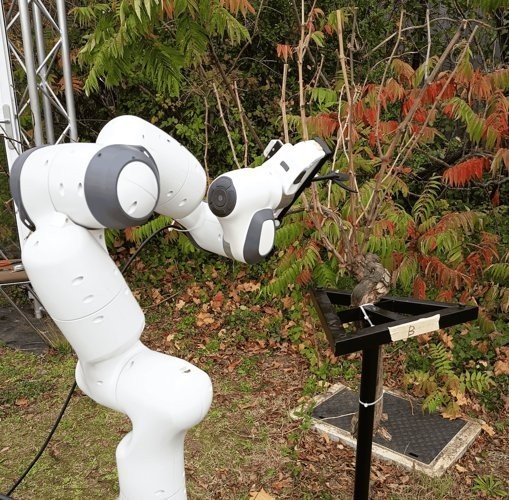
R2T2++
R2T2++ Commande Référencée Vision-Effort de l’Organe Terminal d’un Robot de Taille de Vigne Pitch Face…
R2T2++ Commande Référencée Vision-Effort de l’Organe Terminal d’un Robot de Taille de Vigne Pitch Face…
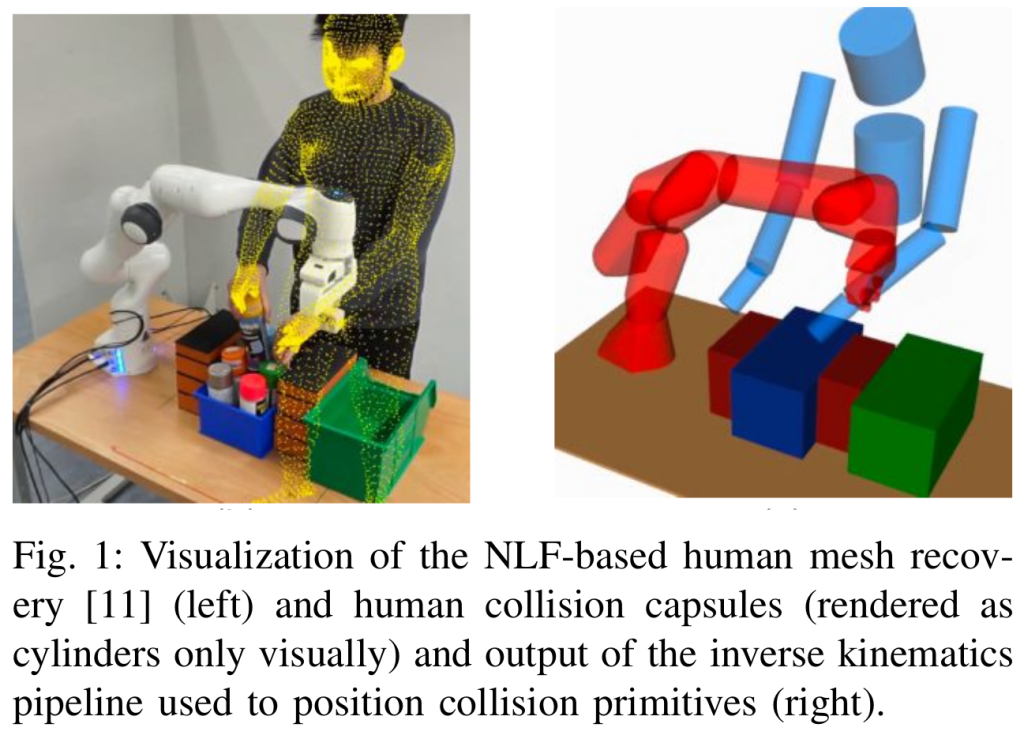
PREDATOR PREDict and AssisT wORkers PREDATOR développe des robots collaboratifs capables d’anticiper plusieurs évolutions possibles…
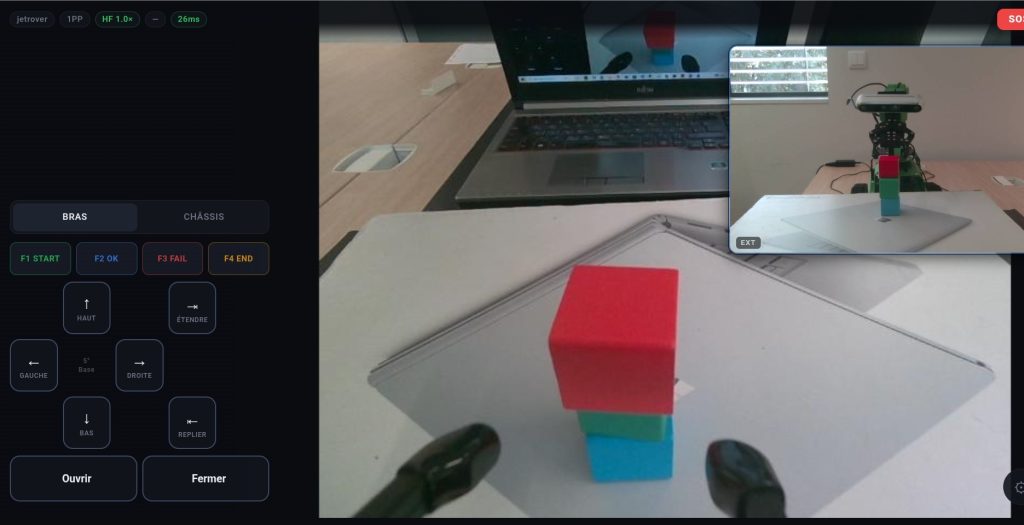
IMMERCOG-TELEWEB Conception d’une interface web de téléopération pour le contrôle d’un robot réeldepuis un avion…

Séminaire Robotique & IA Le séminaire « Robotique & IA » se tiendra le Mardi 03 novembre…
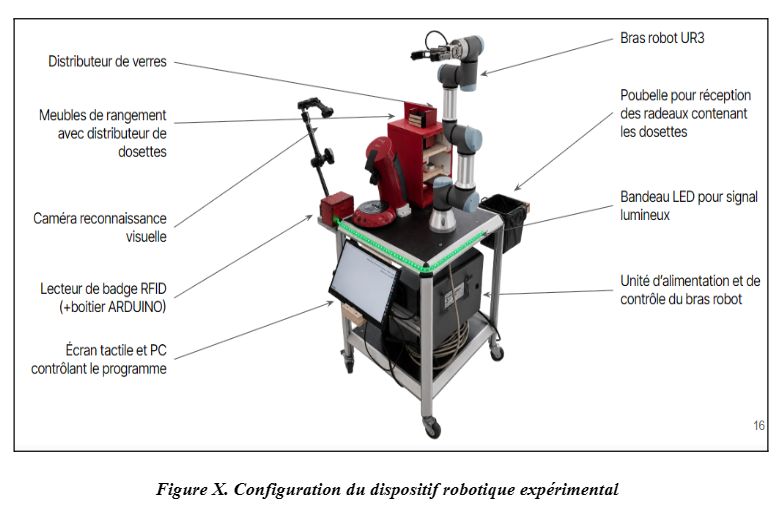
ELIHREM Évaluation longitudinale des interactions multimodales humain-robot en contexte professionnel de service ELIHREM étudie comment…
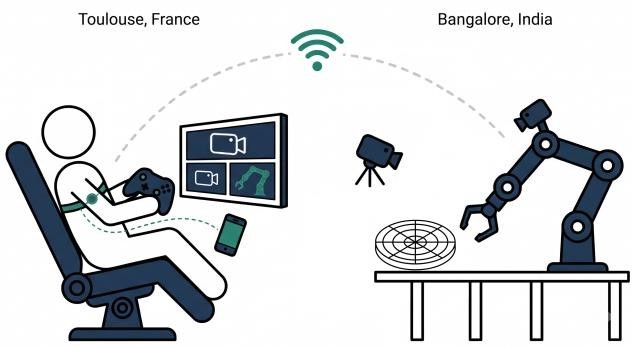
IMMERCOG Développement et validation d’un dispositif de téléopération transcontinentale pour l’étude de la performance humaine…